Bölüm 2
Çin Halter Felsefesi: 3 İlke ve 5 Sözcük
3 Yerçekimi İlkesi
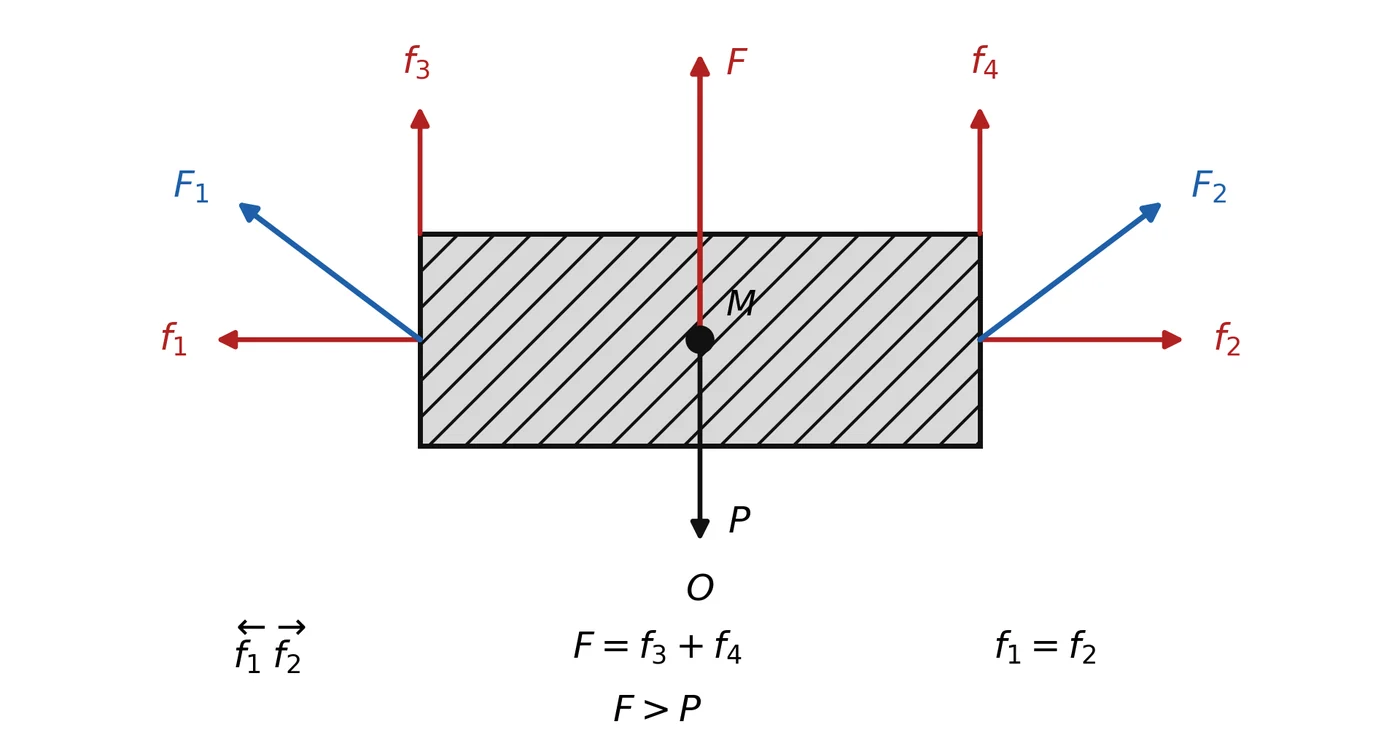
Çin'de modern halter 3 hareket kategorisine ayrılır (Li 2000): 1) ekstansiyon (açılma); halterin kaldırılma evresinde, çöküşten sonra silkme itişinin sürülmesinde veya barı yakaladıktan sonra ayağa kalkışta olduğu gibi, 2) çömelme; koparma veya omuzlama sırasında altına çömelmede, silkme itişindeki çöküşte ya da güç itişini veya çömelerek itişi (squat jerk) karşılamak için çömelmede olduğu gibi, 3) destek; omuzlamayı köprücük kemikleri ve omuzlar üzerinde yakalamada ve koparma ya da silkme itişini baş üstünde düz kollarla desteklemede olduğu gibi. Soru şudur: "Bu hareketler, en çok ağırlığı en kolay biçimde kaldırmak için nasıl yapılmalıdır?" Bu soruyu yanıtlamak için Gu (1994), Şekil 2–1'de gösterilen modeli ortaya koymuştur:
Bu model, bir cismi kaldırmanın yatay ve dikey kuvvetlerin bir bileşimi olduğunu gösterir; bu kuvvetler küçük harf \(f\)'lerle gösterilmiş ve oklarla belirtilmiştir. Yatay ve dikey kuvvetlerin bileşimi, büyük harf \(F\)'lerle temsil edilen çapraz (köşegen) bir kuvvet doğurur. Bu modelde \(M\) kutusu doğrudan kendi ağırlık merkezi \(O\) üzerinde dengededir ve kutunun belirli bir yüksekliğe ulaşması için en kısa yol düz bir çizgidir. Bu düz çizgi boyunca hareket edebilmek için dikey kuvvetler \(f_{3}\) ve \(f_{4}\) eşit olmalıdır; aksi hâlde kutunun bir tarafı daha yükseğe kalkar, bu da kutunun yan yatmasına ve salınmasına yol açar ve dengelemek için daha fazla enerji gerektirir.
Düz bir hareketi korumak için aşağıdaki 3 yerçekimi ilkesinin geçerli olması gerekir: 1) yatay kuvvetler \(f_{1}\) ve \(f_{2}\) aynı büyüklükte olmalıdır, 2) \(f_{1}\) ve \(f_{2}\) eşzamanlı olarak uygulanmalıdır ve 3) \(f_{1}\) ve \(f_{2}\) zıt yönlerde çekmelidir. \(f_{2}\) uygulandıktan sonra \(f_{1}\)'in büyüklüğü artarsa ya da \(f_{1}\) uygulandıktan sonra \(f_{2}\)'nin büyüklüğü azalırsa \(f_{1} \neq f_{2}\) olur ve bu durum "eşit büyüklük" ilkesini ihlal eder. Bu durumda bileşke kuvvetlerde bir dengesizlik (\(F_{1} \neq F_{2}\)) oluşur ve \(M\) kutusu ağırlık merkezi \(O\)'dan çapraz olarak sola doğru hareket eder. Kutu sonunda gereken yüksekliğe ulaşsa da, matematikten biliriz ki çapraz bir çizgi düz bir çizgiden daha uzundur; dolayısıyla çapraz bir yolu izlemek, tek bir düz çizgiye göre daha fazla zaman, iş ve enerji gerektirir. \(f_{1}\) önce, \(f_{2}\) sonra (ya da tersi) uygulanırsa "eşzamanlılık" ilkesi ihlal edilir ve cisim dikey olarak yükselirken salınır; bu da daha düz bir yola kıyasla daha fazla zaman, iş ve enerji gerektirir. \(f_{1}\) ve \(f_{2}\) aynı yöndeyse "zıt yön" ilkesi ihlal edilir ve \(M\) kutusu aynı zamanda o yönde yatay olarak da hareket eder. 3 yerçekimi ilkesi, cismin istenen noktaya ulaşmak için gereken en kısa mesafeyi kat etmesini sağlar. Ayrıca yatay kuvvetler birbirini dengelediği için dikey kuvveti de en üst düzeye çıkarırlar.
Yukarıdaki sonuçlar, insan vücudunun dengesini koruyabilmesi hâlinde bir ağırlığı etkili biçimde kaldırmak için kuvvetinden tam olarak yararlanabileceğini ima eder. Kurucular, halter hareketleri sırasında insan vücudunu çözümlemek için yukarıdaki modeli genişletmiştir. Şekil 2–2'de gösterildiği gibi ayak bilekleri, dizler, kalçalar ve omuzlar, her biri bir dikey ve bir yatay kuvvet (küçük harf \(f\)) uygulayan ve bunun sonucunda bir bileşke kuvvet (büyük harf \(F\)) doğuran bir kaldıraç sistemi oluşturur (Gu 1994).
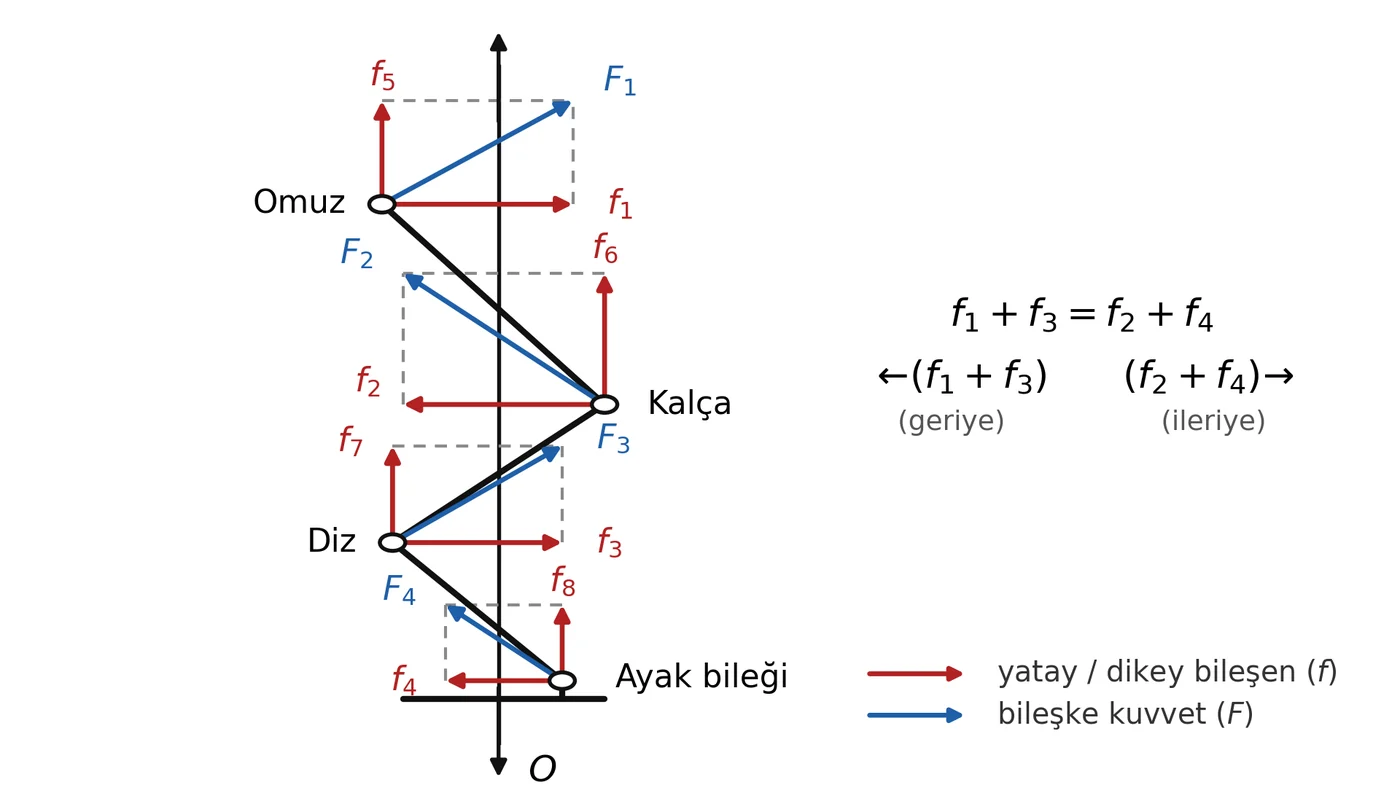
Ayak bilekleri ve kalçalar açıldığında (ekstansiyon) dikey kuvvetin yanı sıra öne doğru bir kuvvet üretir; buna karşılık dizler açıldığında ya da omuzlar geriye çekilip yükseldiğinde ve dış rotasyon yaptığında dikey kuvvetin yanı sıra geriye doğru bir kuvvet üretir. Sporcu bu kuvvetleri güçlü biçimde uygularsa hareket doğal olarak bir dikey sıçramaya benzer. Dikey sıçramada sporcu ayak tabanının ön kısmı (ayak topu; ya da topuktan ölçüldüğünde ayak uzunluğunun %60'ı) üzerinde dengededir ve maksimum yüksekliğe ulaşmak için bu noktadan iter. Ayaktaki denge noktasından dikey bir çizgi çizersek, sporcu dikey kuvvet üretirken dengesini korumak için halterin izleyebileceği verimli yol olan \(O\) çizgisini elde ederiz.
Ağır yüklerde, halterin ve sporcunun ortak ağırlık merkezi yaklaşık olarak bu çizgi üzerinde dengelenir. Koparma veya omuzlamanın kaldırma evresinde halterin bu çizgiye yakın hareket etmesi için vücudun şu koşulu sağlaması gerekir:
Bu koşul, omuzlar ve dizler tarafından üretilen geriye doğru kuvvetlerin büyüklüğünün (sol taraf), kalçalar ve ayak bilekleri tarafından üretilen öne doğru kuvvetlerin büyüklüğüne (sağ taraf) eşit olması gerektiği anlamına gelir. Ayrıca, kararlı bir ağırlık merkezi boyunca kaldırışı güvence altına almak için bu kuvvetler eşzamanlı olarak ve her biri kendi yatay yönünde uygulanmalıdır. Bir kaldırışı kaçırmanın pek çok yolu vardır; ancak nedenlerin tümü 3 yerçekimi ilkesinden birinin ya da birkaçının ihlaline kadar izlenebilir. Dolayısıyla bu çözümleme, Çinli antrenörlerin ve araştırmacıların bir sporcunun kuvvet uygulamasını analiz etmesinin temelini oluşturur.
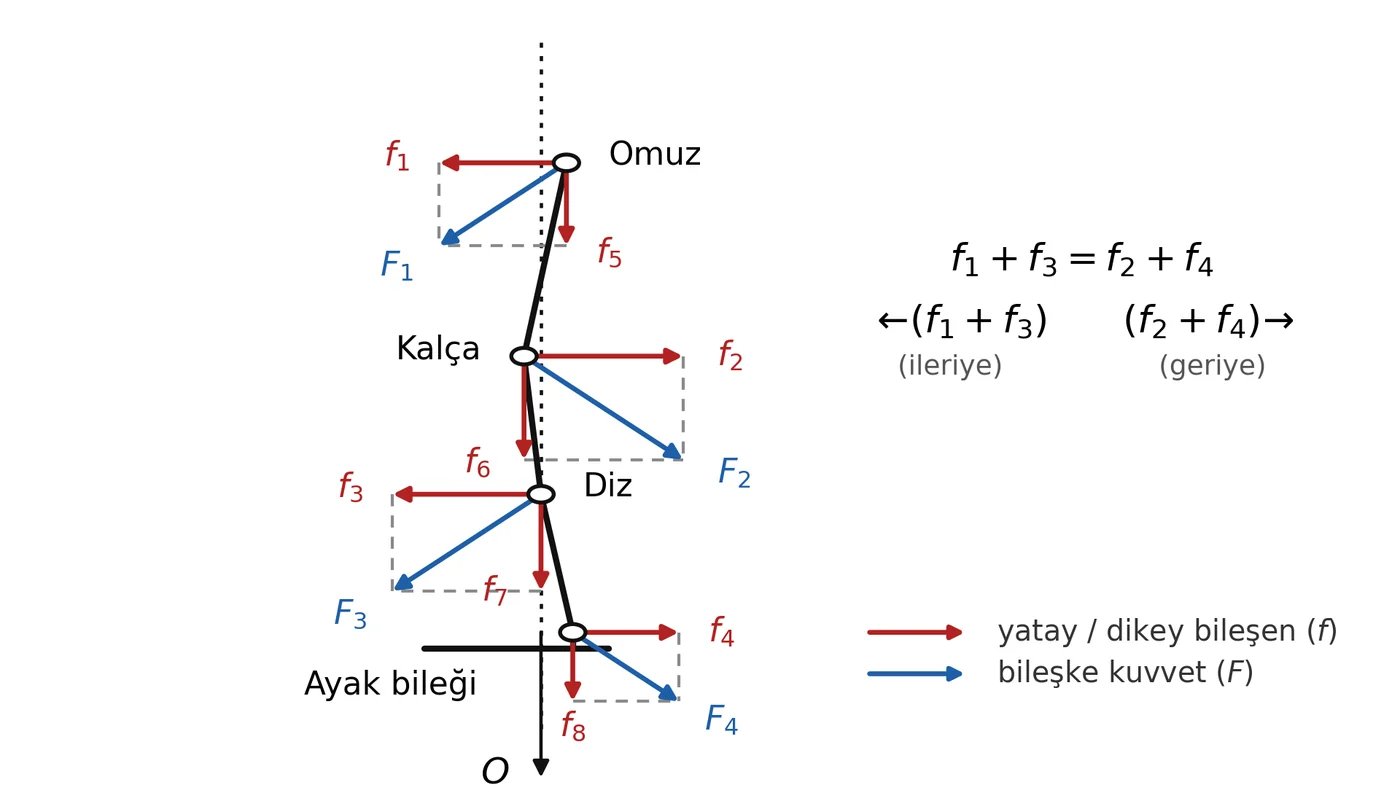
Ekstansiyondan sonra sporcu barın altına çömelmelidir; bu da vücudun aşağı ve içe doğru hareket etmesini gerektirir. Şekil 2–3 bu aşağı yönlü kuvvetleri göstermektedir. Çömelme sırasında omuz, kalça, diz ve ayak bileğinin kuvvetleri ekstansiyon sırasında uygulanan kuvvetlerin tersidir; çünkü bu eklemler artık bükülmeli ve vücudu alçaltmalıdır (Li 2000). Özellikle kalçalar ve ayak bilekleri geriye doğru bir kuvvet üretmek için fleksiyon yaparken dizler ve omuzlar öne doğru bir kuvvet üretir. Kuvvetin büyüklüğü haltere, vücut ağırlığına ve sporcunun kas yapısına bağlı olsa da yatay kuvvetler eşit büyüklükte, zıt yönlerde ve eşzamanlı olarak uygulanmalıdır (\(f_{1} + f_{3} = f_{2} + f_{4}\)). Eklemlerin kat edeceği yatay mesafeyi en aza indirmek ve kararlı bir çömelme pozisyonunu korumak için vücut dik olmalı ve ayak ortası üzerinde dengelenmelidir.
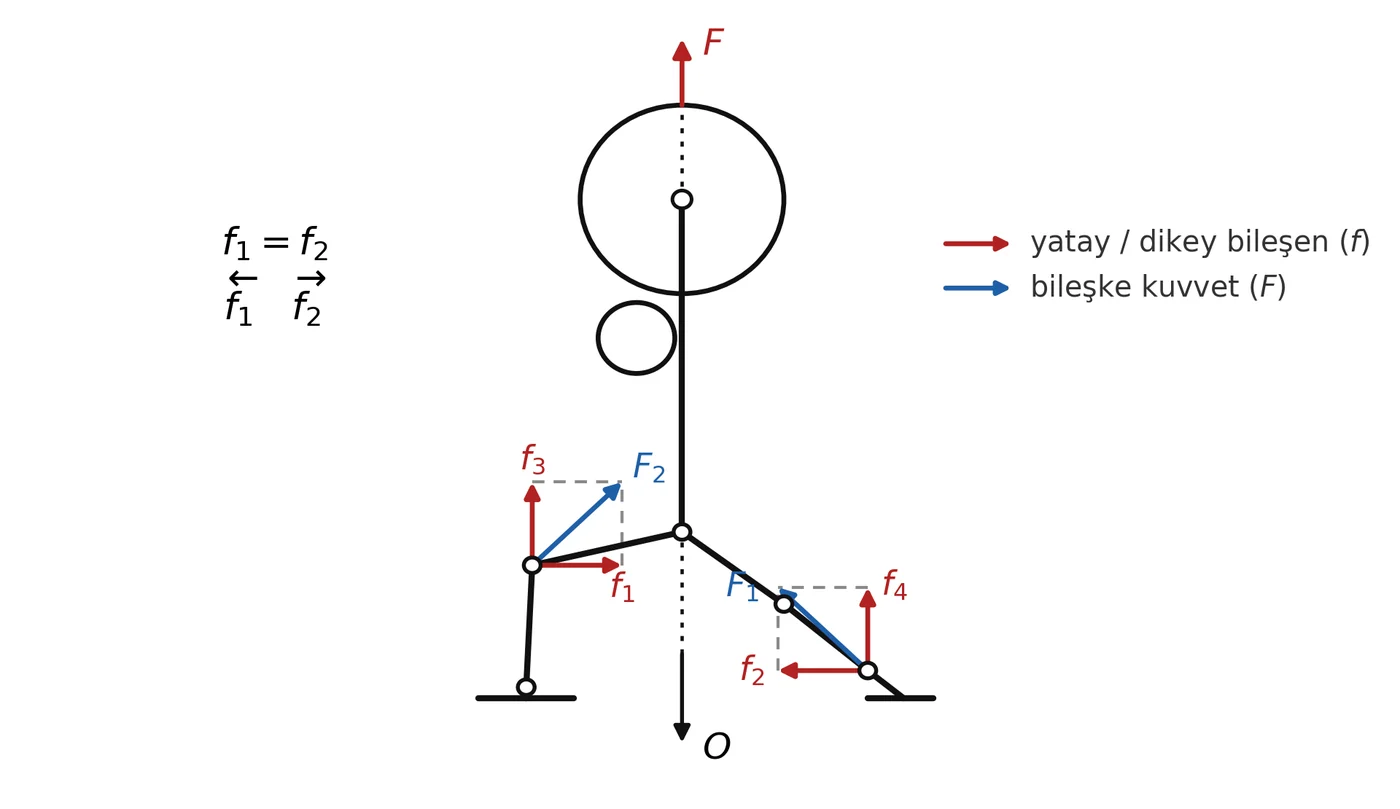
Son olarak, destek hareketleri de 3 ilkeyi uygulamalıdır. Bu hareketler hız veya konum değişikliği üretmedikleri için statik eylemlerdir; ancak kaslar destek kuvveti üretmek için gergindir (Li 2000). Şekil 2–3, sporcu en alt pozisyonuna ulaşıncaya kadar süren çömelme sırasındaki kuvvetleri göstermektedir. Şekil 2–4 ise her iki bacaktan ekstansiyon gerektiren makas itiş (split jerk) sırasındaki kuvvetleri göstermektedir. Makas pozisyonunda denge noktası, ayakların oluşturduğu yüzeyin merkezidir ve yerçekimi çizgisi sporcunun vücudundan geçerek doğrudan yukarıya, halterin merkezine uzanır. Bu nokta üzerinde dengeyi korumak için her bacak eşit büyüklükte, zıt yönde ve eşzamanlı olarak uygulanan bir yatay kuvvet (\(f_{1} = f_{2}\)) üretmelidir. Bu denge, sporcunun halteri desteklemek için her iki bacaktan gelen dikey kuvvetleri yoğunlaştırmasına olanak tanır ve gövdeyi destek yüzeyinin merkezi boyunca tutar.
Halter Tekniklerinin Çözümlenmesi
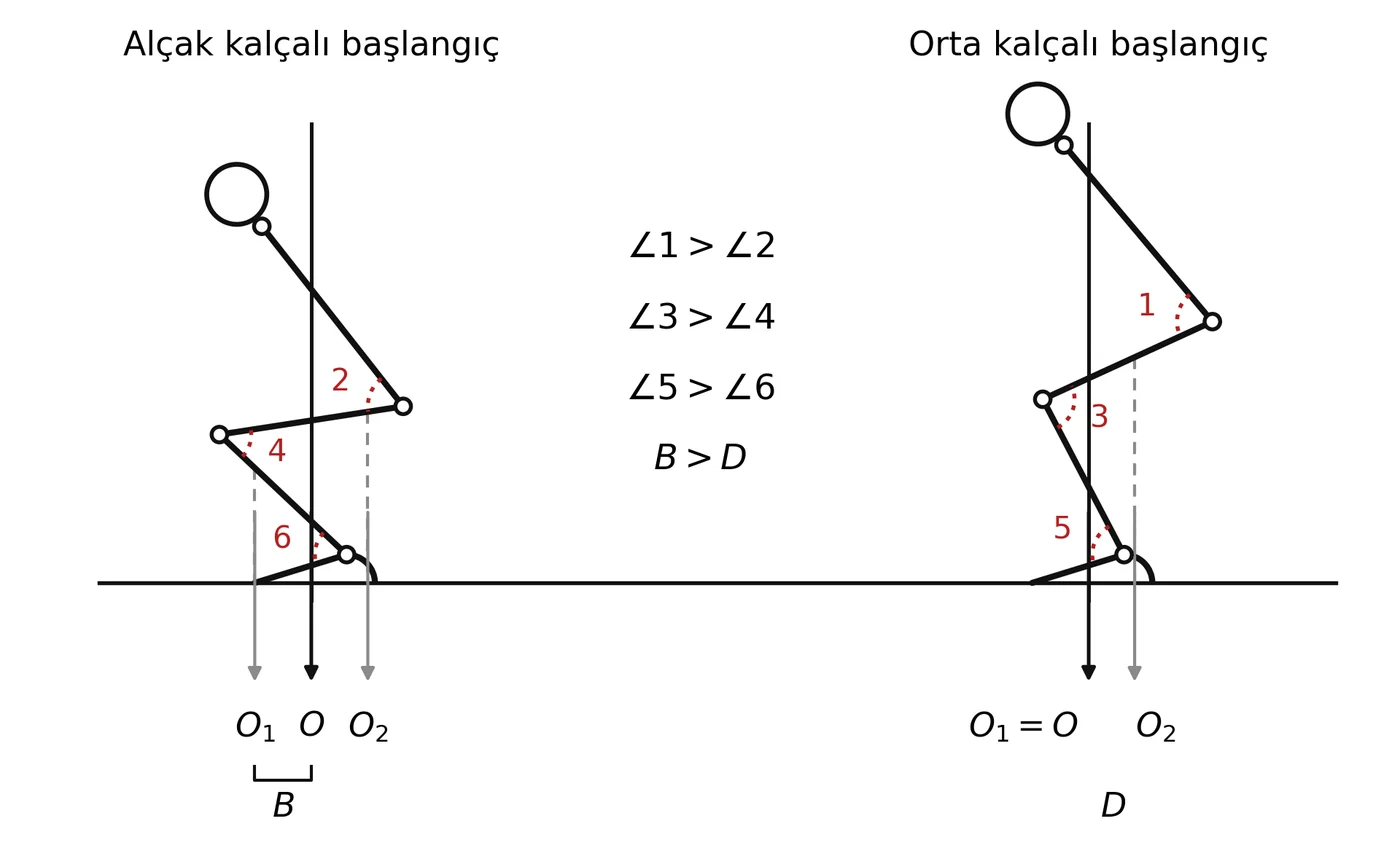
Huang Qianghui ve diğerleri, farklı halter tekniklerinin mekanik etkinliğini çözümlemek ve tarihsel teknik tartışmaların üstesinden gelmek için 3 yerçekimi ilkesini kullanmıştır. İlk teknik mesele, başlangıçta alçak kalçalı pozisyon ile orta kalçalı pozisyon arasında seçim yapmaktır. Şekil 2–5, kalça yüksekliklerini ve bunların vücut üzerindeki etkilerini karşılaştıran bir çözümlemeyi göstermektedir (Gu 2000). Orta kalçalı pozisyonda vücut bir dikey sıçramayı taklit eder ve böylece halterin ağırlık merkezi denge noktası \((D)\) üzerinde bulunur.
Ancak alçak kalçalı başlangıçta uyluk kemiği daha yatay bir konuma yaklaşır; bu da vücut kütlesinin ve dengenin daha büyük bir bölümünü geriye kaydırır. Kalçaları telafi etmek için kaval kemikleri öne eğilir; bu da halteri öne iter ve halterin ağırlık merkezi ile yeni denge noktası \((B)\) arasında bir boşluk yaratır. Sporcu alçak kalçalı pozisyon kullanırsa halterin dikey çizgi noktası \(O\)'ya ulaşmak için yatay ya da çapraz olarak hareket etmesi gerekir; bu da sporcunun halteri karşılamak için geriye doğru büyük bir yatay kuvvet uygulaması gerektiği anlamına gelir ("eşit büyüklük" ilkesini ihlal eder). Ayrıca gövde düşmemek için öne eğilmek zorunda kalır; bu da "zıt yön" ilkesini ihlal eder. Halter dizleri geçtikten sonra dizler vücudun eğilmesini telafi etmek için öne itilmelidir; aksi hâlde sporcu geriye düşer. Bu telafi, halterin hızında ve gövdede bir yavaşlama yaratır. Dolayısıyla yatay kuvvetlerdeki artış, halterin ve vücudun dikey kuvvet bileşeninde azalmaya yol açar ve çekişin ölü kaldırış (deadlift) evresinde daha düşük bir bitiş hızıyla sonuçlanır (Gu 2000).
Orta kalçalı pozisyon daha verimlidir; çünkü sporcu halteri \(B\) noktası üzerine getirmek için zaman, iş ya da enerji harcamak zorunda kalmaz. Ayrıca orta kalçalı pozisyonda ayak bileği \((\angle 5 >\angle 6)\), diz \((\angle 3 >\angle 4)\) ve kalça \((\angle 1 >\angle 2)\) eklem açıları daha büyüktür; bu da her eklem üzerindeki direnç torkunu azaltır ve daha ağır yük kaldırmayı kolaylaştırır. Bazı sporcular daha kısa uyluk ve/veya kaval kemiği uzunluğu nedeniyle doğal olarak alçakta olacaktır; ancak bunlar yine de \(O\) çizgisi boyunca ayak tabanının ön kısmı üzerinde dengelenir. Bu denge uygundur ve bu sporcular orta kalçalı pozisyona ulaşmak için duruşlarını yapay olarak ayarlamamalıdır (aynı şekilde daha uzun boylu sporcular da kalça pozisyonlarını yapay olarak alçaltmamalıdır; çünkü böyle yaparak dengelerini değiştirirler).
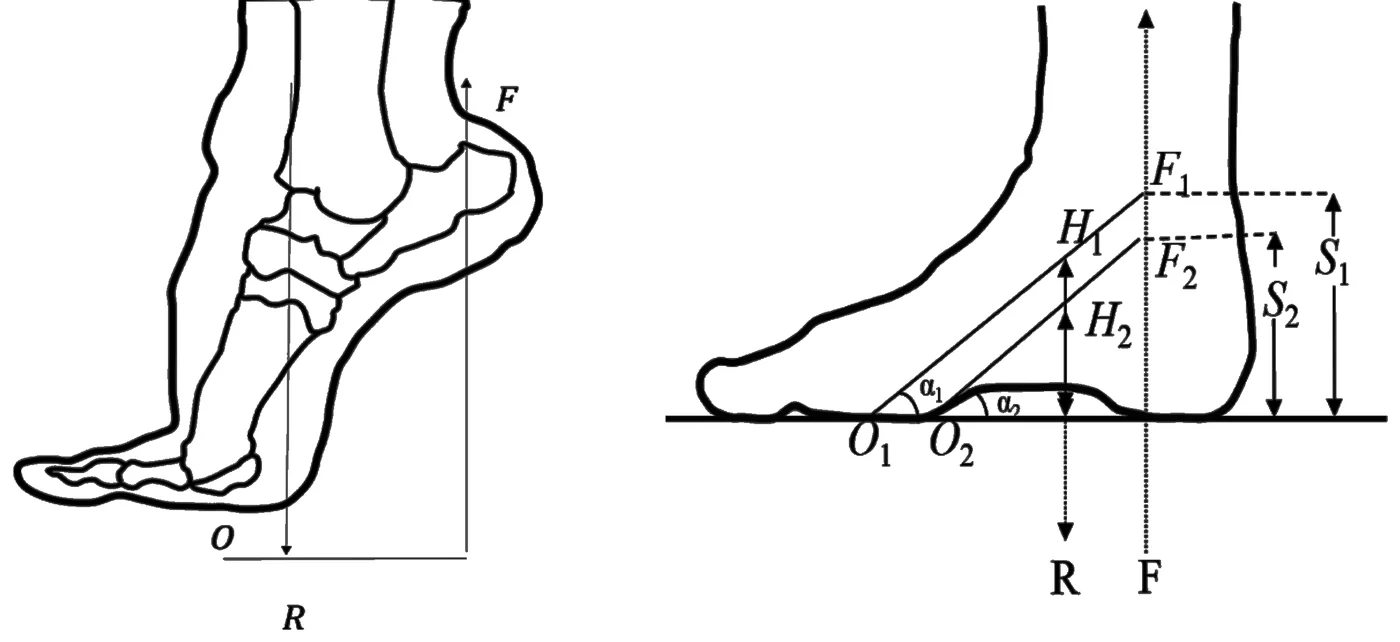
Bir başka tartışma, ayaktaki denge noktasının yeridir. Önceleri Çinli antrenörler çeşitli konumlar kullanıyordu; ancak ayak tabanının ön kısmından itmenin, halter ölü kaldırış bitiş pozisyonuna ulaşırken bitiş hızını anlamlı biçimde artırdığı bulunmuştur. Ayrıca bu nokta, ekstansiyondan daha hızlı bir başlangıç ve bitiş hızı yaratmış, bu da halterin yüksekliğini artırmış ve daha düz bir bar yoluna olanak tanımıştır. Şekil 2–6, Lu ve Liang'dan (1989) uyarlanan bu mekaniği göstermektedir: Sol panel, ayak tabanının ön kısmının nasıl dayanak noktası \(O\) olarak işlev görerek topuğa \(F\) kuvvetini uyguladığını ve böylece kaval kemiği eklemi aracılığıyla vücudun direnci \(R\)'yi kaldırdığını gösterir. Sağ panel ise ayak kemerindeki bir değişikliğin ya da dengenin \(O_{1}\) noktasından \(O_{2}\) noktasına geriye kaymasının, topuk aynı \(\alpha _{1} = \alpha _{2}\) açısıyla kalktığında kuvveti \(F_{1}\)'den \(F_{2}\)'ye, hızı \(S_{1}\)'den \(S_{2}\)'ye ve yüksekliği \(H_{1}\)'den \(H_{2}\)'ye nasıl düşürdüğünü gösterir. Oysa halterin, kararlı bir çömelmede baş üstünde yakalanabilmesi için asgari bir yüksekliğe ulaşması gerekir. Sporcu \(O_{2}\) noktasında topuğu farklı bir açıyla kaldırırsa aynı kuvvet, hız ve yüksekliğe ulaşabilir; ancak bu, öne doğru bir yatay kuvvet ortaya çıkarabilir. Bu kuvvet sporcunun zeminle temasını kaybedip öne sıçramasına ya da halteri dengelemek için aşırı geriye yaslanmasına neden olabilir; bu da zaman, iş ve enerji israfıdır.
Başlangıç pozisyonu ve dengenin ötesinde Gu (1994), Çinli haltercilerin halteri çekmek için Şekil 2–7'de gösterilen birkaç genel yöntem kullandığını fark etmiştir. Birincisi "dengeli yöntem"dir; burada sporcu bacaklarla iter ve aynı anda kalçaları açar, öyle ki geriye ve öne doğru kuvvet bileşenleri eşit büyüklüktedir ve zıt yönlerde uygulanır. Bu yöntem, günümüzde bir halteri kaldırıp omuzlarda ya da baş üstünde yakalamanın en etkili yoludur. İkinci yöntem "sırt ekstansiyonu yöntemi" olarak bilinir; burada sporcu güçlü bir kalça ekstansiyonundan yararlanmak için dengesini geriye kaydırarak kalçaları ve hamstringleri yükler. Bu yöntemde kalçaların açılmasıyla üretilen öne doğru kuvvet, bacaklarla itmeden kaynaklanan geriye doğru kuvvetten belirgin biçimde daha güçlüdür ve (telafi için) omuzlar yukarı ve geriye hareket eder; bu da çok kuvvetli bir sırt ekstansiyonuyla sonuçlanır. Üçüncü yöntem "kalça ekstansiyonu yöntemi" olarak bilinir; burada omuzlar pek geriye gitmez, ancak kalça ekstansiyonu çok erken gerçekleşir; bu da bacak itişini zayıflatır ve dizleri kalçalarla aynı yönde öne hareket ettirir. Araştırmacılar çözümleme yoluyla dengeli yöntemin halteri kaldırmanın en etkili yolu olduğunu bulmuştur.
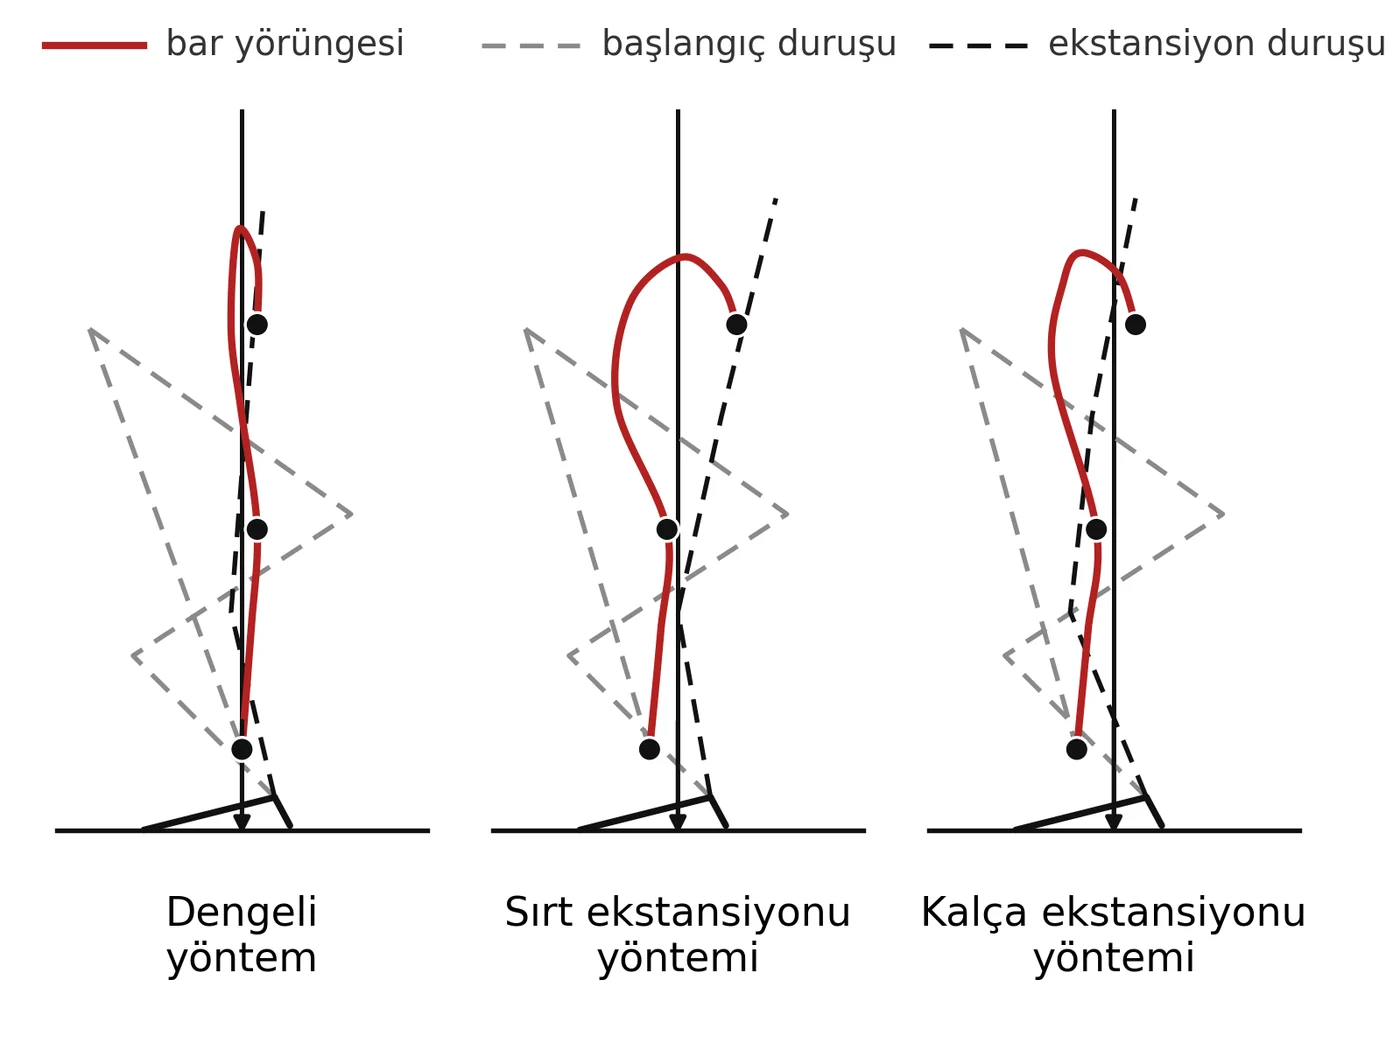
Şekil 2–7, hiçbir yöntemin tamamen düz bir halter hareketine ulaşamadığını, bunun yerine hafif bir "S" biçimi oluşturduğunu gösterir. Bu sonuç, vücudun halterle birlikte çok kaldıraçlı bir sistem oluşturmasından kaynaklanır ve bu durum halterin tamamen düz ilerlemesini engeller. Özellikle Gu (1998), enerjinin bacaklardan geçerek vücut boyunca yukarı aktarılması gerektiğini, bu nedenle omuz silkmenin (shrug), dirsekleri kaldırmanın ve ayak bileklerini açmanın kalça ve bacak ekstansiyonundan biraz daha geç gerçekleştiğini belirtir. Ayak bileklerini bacaklarla aynı anda açmak, topukların zeminden çok erken ayrılmasına yol açar; bu da hareket açıklıklarını azaltır, zemine kuvvet uygulama süresini kısaltır ve bacaklara ve kalçalara aktarılan toplam kuvveti düşürür. Bunun yerine, bu kuvveti en üst düzeye çıkarmak ve vücut boyunca aktarmak için ayak bilekleri de omuz silkme ve dirsekleri kaldırmadan biraz daha geç açılmalıdır. Bununla birlikte sporcu, kaldırma ve ekstansiyon evreleri boyunca ayak tabanının ön kısmı üzerinde dengede kalmalı ve kuvveti o noktadan uygulamaya devam etmelidir. Ayrıca eklemlerden gelen hareketler eşzamanlı hissedilmeli ve sporcunun dengesini koruyacak büyüklüklerde uygulanmalıdır.
Uygulamada dengeli yöntem, halterin dikey çizgiye en yakın hareket etmesini sağlar; çünkü kalçalardan ve ayak bileklerinden gelen öne doğru kuvvetler, dizlerden ve omuzlardan gelen geriye doğru kuvvetleri dengeler. Bu özellikler, diğer yöntemlere kıyasla daha küçük öne ve geriye doğru yatay kuvvetler ve daha büyük dikey kuvvet ile sonuçlanır (bkz. Şekil 2–7). Geriye yaslanma (sırt ekstansiyonu) yönteminde kalça ekstansiyonundan üretilen kuvvet aşırıdır ve omuzlar geriye ve yukarı hareket eder; bu da halterin önce öne ve yukarı gitmesine, ardından geriye ve yukarı salınmasına yol açarak Şekil 2–7'de gösterildiği gibi büyük bir yay oluşturur. Bu durumda sporcu, yayın büyüklüğüne bağlı olarak öne ya da geriye sıçrayabilir. Buna karşılık kalça ekstansiyonu yönteminde omuzlar büyük bir geriye doğru kuvvet üretmez, ancak yukarı doğru kuvvetlerini korur. Dizler tek başına kalçaların ve ayak bileklerinin öne doğru kuvvetini karşılayamaz; bu nedenle öne çekilir ve öne doğru bir kuvvet uygular; bu da Şekil 2–7'de gösterildiği gibi halterin büyük bir yay çizerek yukarı ve öne hareket etmesine neden olur. Bu durumda sporcu sıklıkla öne çekilir. Her iki yöntem de 3 yerçekimi ilkesini ihlal eder ve uygulamada kalça ekstansiyonu yöntemi, sırt ekstansiyonu yönteminden daha büyük bir dengesizlik gösterir.
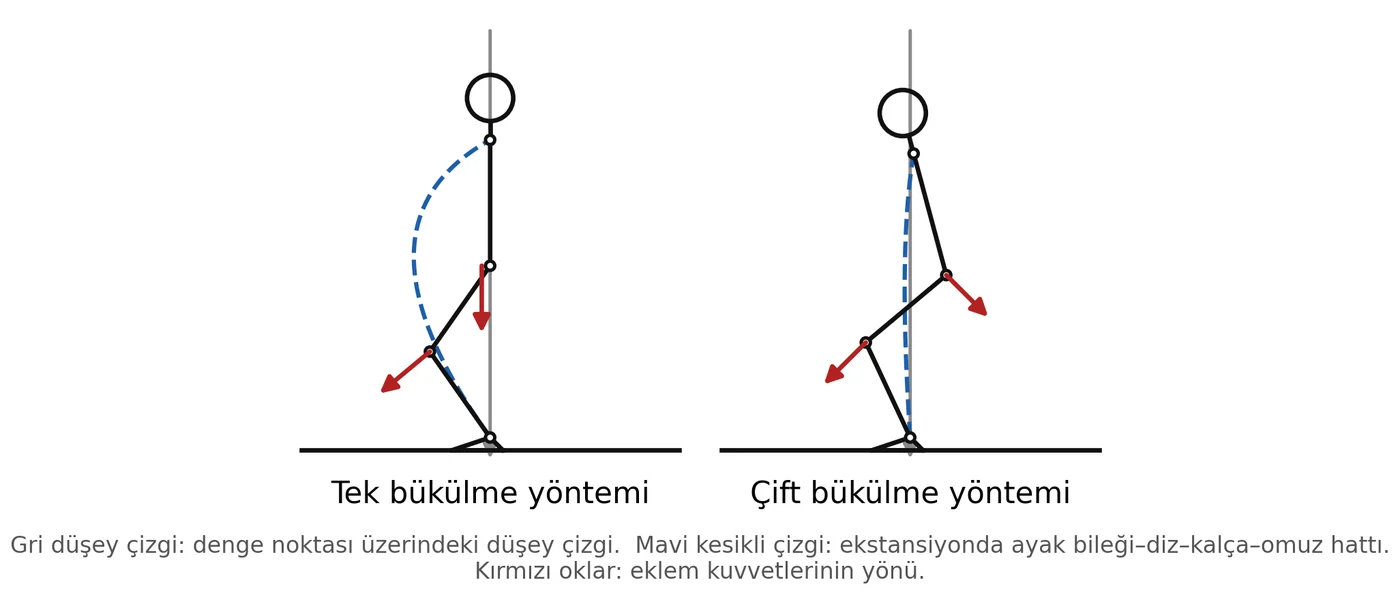
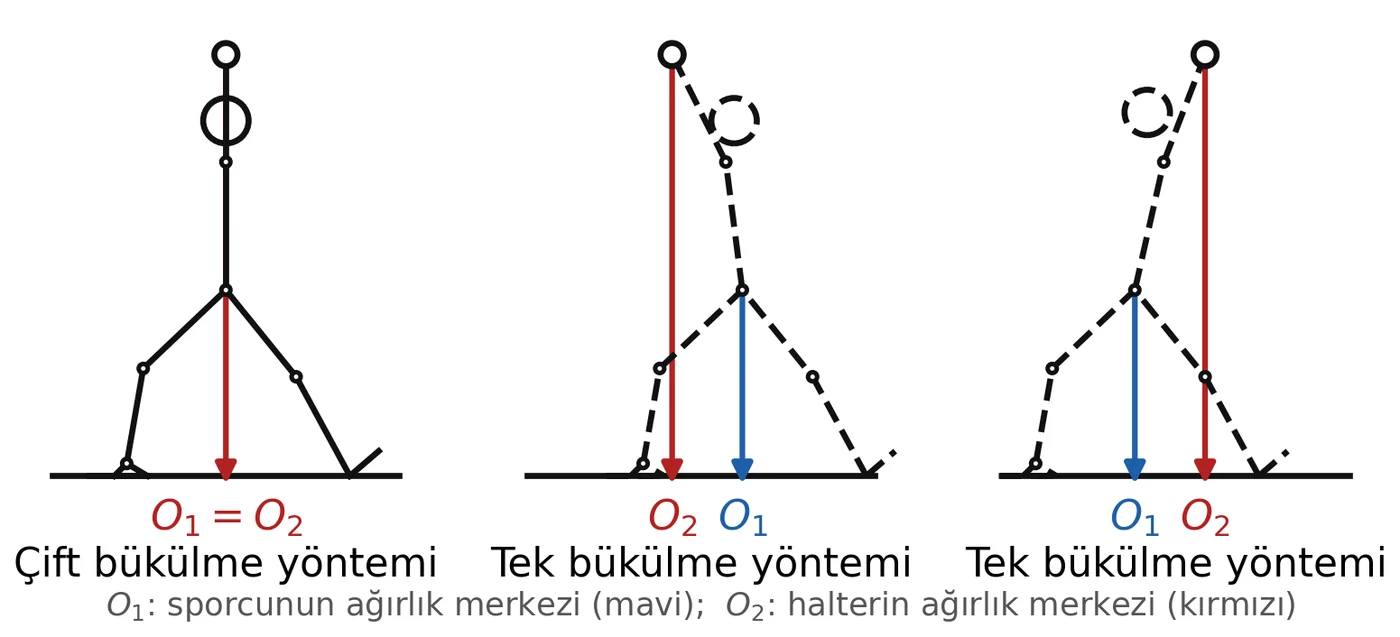
Silkme itişi açısından Gu ve Gao (1993), Şekil 2–8'de gösterilen 2 genel yöntemi öne çıkarmıştır. Birincisi tek bükülme yöntemi olarak bilinir; burada üst gövde oldukça dik kalır, ancak dizler öne bükülür ve kalçaların topukların üzerinden dikey olarak düşmesine izin verir. Uyluklar ve baldırlar, ayak bileği kemiğinde yer alan denge noktası üzerindeki çizginin önündedir. Bu diz hareketi güçlü bir öne doğru tork yaratır ve bu kuvvetleri dengeleyecek geriye doğru bir tork olmadığından "eşit büyüklük" ve "zıt yön" ilkelerini ihlal eder. Bu nedenle toplam ağırlık merkezi öne kayar ve dengesizlik oluşur. İkinci yöntem çift bükülme yöntemi olarak bilinir; burada kalçalar ve dizler aynı anda bükülür ve üst gövde buna karşılık gelen ölçüde hafifçe öne eğilir. Üst gövde ve dizler öne doğru tork oluştursa da bunlar, (denge noktasının gerisinde kalan) kalçaların ürettiği geriye doğru torku dengeler; böylece toplam ağırlık merkezi düz çizgi boyunca alçalarak kararlı bir destek tabanı oluşturur. Ancak kalça fleksiyonu diz fleksiyonundan daha güçlüyse ya da daha erken gerçekleşirse toplam ağırlık merkezi denge noktasından ve üzerindeki çizgiden uzaklaşır; bu da dengesizlik yaratır.
Çin'de pek çok antrenör eskiden tek bükülme yöntemini öğretirdi. Ancak antrenörler Zhao Qingkui ve Huang Qianghui, spor bilimcilerle birlikte, silkme itişi için üstün olduğu gerekçesiyle çift bükülme yöntemini benimsemiştir (Dan 2005). İtiş çöküşü sırasında çöküş ivmesi artarsa (diğer her şey eşitken) halterin frenlemeden önceki son hızı da artar; bu da halterin momentumuna ve yukarı doğru elastik kuvvetine katkıda bulunur. Ancak artan momentum, çöküş sırasında eklemler üzerindeki basınçları da artırır. Tek bükülme yönteminde dizler önemli ölçüde basınç emdiğinden, hızlı bir çöküşün yarattığı ek basınç yalnızca dizlerin öne hareketini artırır; bu da "eşit büyüklük" ilkesini ihlal edebilir ve daha fazla dengesizlik yaratabilir. Bu dengesizlik kalça ve ayak bileği kasları için daha fazla iş yaratır ve alt vücuttan gelen desteği zayıflatır; bu da halteri frenleme süresini uzatır. Bu yavaş frenleme halterin aşağı doğru momentumunu tamponlar ve halterin yukarı doğru elastik kuvvetini azaltır.
Ayrıca sporcu bu kuvvetleri dengelemek için sığ bir çöküş yapmak zorunda kalır; bu da halter üzerinde elastik enerji üretme yeteneğini daha da azaltır. Buna karşılık Zhang vd. (2005), çift bükülme yönteminde dizler ve kalçalar birlikte büküldüğü için eklemler üzerindeki basıncın dağıldığını, bunun dengesizliği önlediğini ve kalçalarda enerji koruduğunu bulmuştur. Bu dağılım ağırlığın daha hafif hissedilmesini sağlar ve sporcunun barın yukarı doğru elastik kuvvetini artırmak için daha derin çökmesine ve kalça kuvvetinin izin verdiği kadar hızlı ivmelenmesine olanak tanır. Ayrıca Şekil 2–8'den görüldüğü üzere, tek bükülme yönteminde silkme itişinin ekstansiyonu sırasında ayak bilekleri, dizler, kalçalar ve omuzlar bir yay oluşturur (bkz. kesikli çizgiler). Buna karşılık çift bükülme yöntemi ayak bileklerini, dizleri, kalçaları ve omuzları denge noktası üzerinde daha düz bir çizgide birleştirir. Bu ekstansiyon omuzları daha geniş bir hareket açıklığı boyunca yükseltir ve halter üzerinde daha büyük bir yukarı doğru kuvvet üretir; bu da daha güçlü bir frenlemeyle birleştiğinde halteri karşılamak için kesin bir ritim oluşturulmasına yardımcı olur. Dolayısıyla aynı miktarda kuvvet, tek bükülme ve çift bükülme yöntemleri arasında farklı halter yüksekliği ve hızıyla sonuçlanır.
Gu ve Gao (1993), tek bükülme yöntemini kullanan sporcunun bunu uzatılmış bir pres hareketiyle telafi etmek zorunda kaldığını, bunun ise kalça ve diz ekstansiyonundan gelen kuvveti kullanmaktan çok daha zayıf olduğunu ileri sürer. Bu telafi, omuz kaslarının hareket boyunca gergin kalması anlamına gelir; bu da omuzları 180°'lik açıya döndürmeyi ve dolayısıyla "zıt yön" ilkesini yerine getirmeyi zorlaştırır. Aşırı kalça ekstansiyonundan kaynaklanan vücut kavisiyle birleştiğinde hareketin ritmi belirsizleşir; bu da makas ya da çömelme desteğini hızla tamamlamayı güçleştirir.
Şekil 2–9'un orta paneli, omuzlar kararlı bir baş üstü pozisyonuna ulaşacak kadar dönemediğinde halterin ağırlık merkezinin \((O_{2})\) sporcunun önünde \((O_{1})\) kalacağını gösterir. Sporcu yükün büyük bölümünü desteklemek için ön bacağa güvenmek ve güçlü bir geriye doğru kuvvet uygulamak zorunda kalır. Bu destek, ön ve arka bacak arasındaki "eşit büyüklük ilkesini" ihlal eder; kalçaları, gövdeyi ve omuzları geriye iter ve halterin öne düşmesine neden olur. Bazı durumlarda sporcular başlarını aceleyle ve kuvvetle öne eğer; ancak bu, Şekil 2–9'un sağ panelinde gösterildiği gibi kalçaları geriye kaydırır.
Bu durumda sol bacak güçlü bir öne doğru kuvvet üretir; bu "eşit büyüklük" ilkesini ihlal eder ve ön diz öne doğru bükülür; bu da makas için "zıt yön" ilkesini ihlal eder. Sonuç olarak sporcunun ağırlık merkezi \((O_{1})\) halterin ağırlık merkezinin \((O_{2})\) önünde kalır ve bu da halterin geriye düşmesine neden olur. Buna karşılık çift bükülme yönteminde omuzlar oldukça gevşek kalır; bu da onların dönerek makas ya da çömelmeyi hızla tamamlamasına olanak tanır. Ayrıca vücudun ve halterin ağırlık merkezleri denge noktası üzerindeki çizgiye yakın tutulduğunda halter, omuzlar ve kalçalar, Şekil 2–9'un sol panelinde gösterildiği gibi \(O\) çizgisiyle hizalanmış düz bir destek çizgisi oluşturur. Halterin ve sporcunun ağırlık merkezleri arasında boşluk olmadığından kaldırış çok daha kararlıdır.
Bu çözümleme, yerçekimi ilkelerinin farklı halter tekniklerinin etkinliğini analiz etmede ve optimal hareket kalıplarını bulmada nasıl kullanılabileceğini göstermektedir. Araştırmacılar bu çözümleme yoluyla dengeli yöntemin günümüzde bir halteri kaldırıp omuzlarda ya da baş üstünde yakalamanın en etkili yolu olduğunu bulmuştur. Bu yöntem, diğer yöntemlere kıyasla üstün denge ve dikey kuvvet açığa çıkarma olanağı sağlar. Ayrıca çift bükülme yöntemi de üstündür; çünkü güçlü bir alt vücut desteği ile hızlı bir çöküş ve frenleme yaratır ve bu da haltere güçlü bir elastik kuvvet kazandırır. Buna ek olarak vücut kuvveti düz bir çizgide uygular; bu da halterin yüksekliğini, hızını ve ritmini optimize eder.
5 Sözcük
Halter, dengeyi sağlamak ve sporcunun dikey kuvvetini en üst düzeye çıkarmak için 3 yerçekimi ilkesi tarafından yönlendirilir. Bu ilkeler antrenörler ve araştırmacılar için yararlıdır; ancak uygulamada antrenör, sporcularının hareketlerinde bu ilkelerin karşılandığından emin olmalıdır. Bu amaca ulaşmak için antrenör, sporcularına anlayış kazandırmak ve bu ilkelere uyumu sağlamak üzere etkili bir çerçeve kullanmalıdır. Zhao Qingkui'nin öncülük ettiği ve uzun süreli uygulama ve araştırmayla rafine edilen halter hareketlerinin teknik felsefesi "yakın, hızlı, alçak, zamanlama ve dengeli"dir. 3 yerçekimi ilkesine dayanan 5 Sözcük birbiriyle ilişkilidir, birbirini tamamlar ve birbirinden vazgeçilmezdir.
Yakın
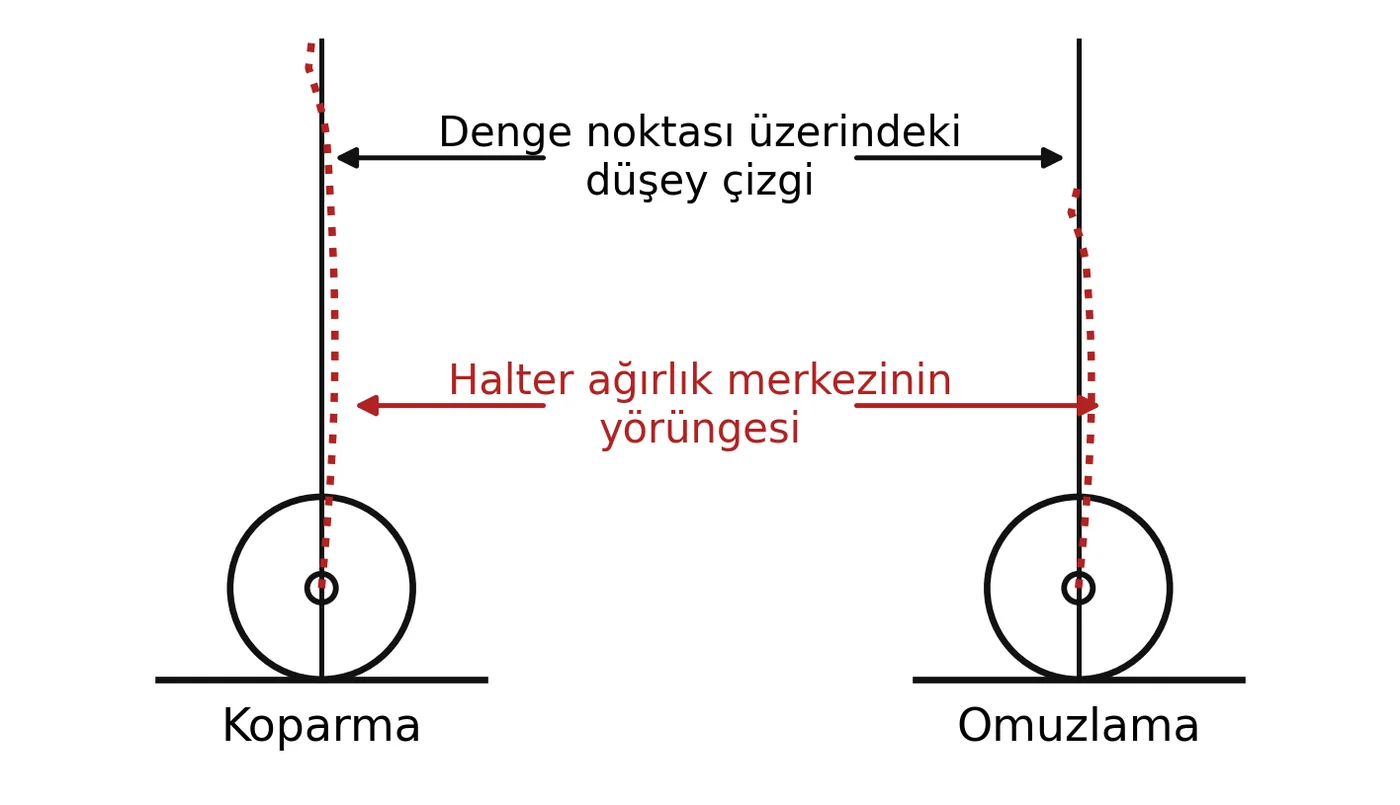
"Yakın" teknik ilkesi, sporcunun ve halterin ortak ağırlık merkezinin izlediği yolun, Şekil 2–10'da gösterildiği gibi ayağın denge noktası üzerindeki dikey çizgiye yakın olması gerektiği anlamına gelir. Bu teknik ilke bazı kasları dinlenme uzunluklarına daha yakın tutar; bu da insan vücudunun maksimum gücünü ortaya koymasına elverişlidir.
"Yakın" teknik ilkesi, hareketin tamamı boyunca vücut dengesinin korunmasına elverişlidir. Halter kaldırılırken ortak ağırlık merkezi ayağın denge noktasının ötesindeyse, halterin yerçekiminin ve ivmesinin oluşturduğu eylemsizlik direnci vücuda bir direnç torku bindirir; bu da hareketin dengesini ve kararlılığını zayıflatır. Ancak halter sporcuya yakınsa ağırlık merkezleri arasındaki boşluk daha küçük olur; bu da sporcunun gücünü halteri dikey olarak yükseltmeye etkili biçimde yoğunlaştırmasına ve enerji israf eden yatay bileşenler ortaya çıkarmaktan kaçınmasına olanak tanır.
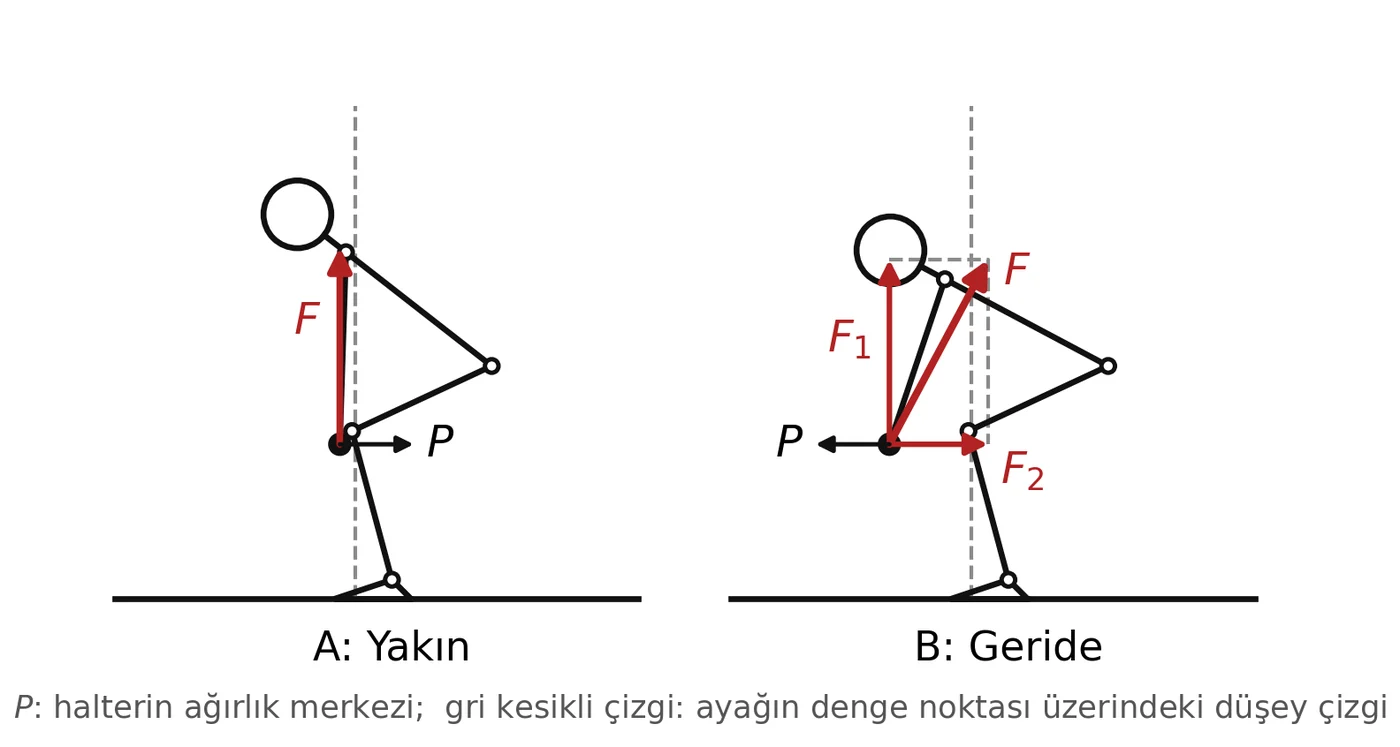
Şekil 2–11 israfa yol açan yatay hareketlerin etkisini göstermektedir. \(A\) diyagramında halterin ağırlık merkezi \(P\) ayağın denge noktasından geçer ya da ona yakındır ve çok az yatay bileşen üretir ya da hiç üretmez. Bu hareket sporcunun gücünü halteri \(F\) çizgisi boyunca yukarı çekmeye yoğunlaştırır. \(B\) diyagramında olduğu gibi halterin ağırlık merkezi \(P\) ayağın denge noktasından uzak olduğunda sporcu öne düşmemek ve halterin ağırlık merkezinden gelen öne doğru kuvveti yenmek için halteri yukarı ve geriye doğru çeker. Bu kaldırış, yatay bileşen \(F_{2}\)'yi ortaya çıkarır ve \(F\)'nin yukarı ve geriye doğru hareket etmesiyle sonuçlanır.
Ayrıca yakın olmanın etkilerini tahmin etmek mümkündür. Halterin ağırlığı dirençtir, direnç noktası sporcunun elindedir ve sporcunun kuvvet uyguladığı dayanak noktası kalça ekleminin merkezidir. Halteri koparmak ya da omuzlamak, kuvvet uygulayan kaslar ile kalça eklemi arasındaki mesafenin (kuvvet kolu olarak bilinir) sabit olduğu bir kaldıraç hareketi olarak değerlendirilebilir. Kaldıraç formülüne göre:
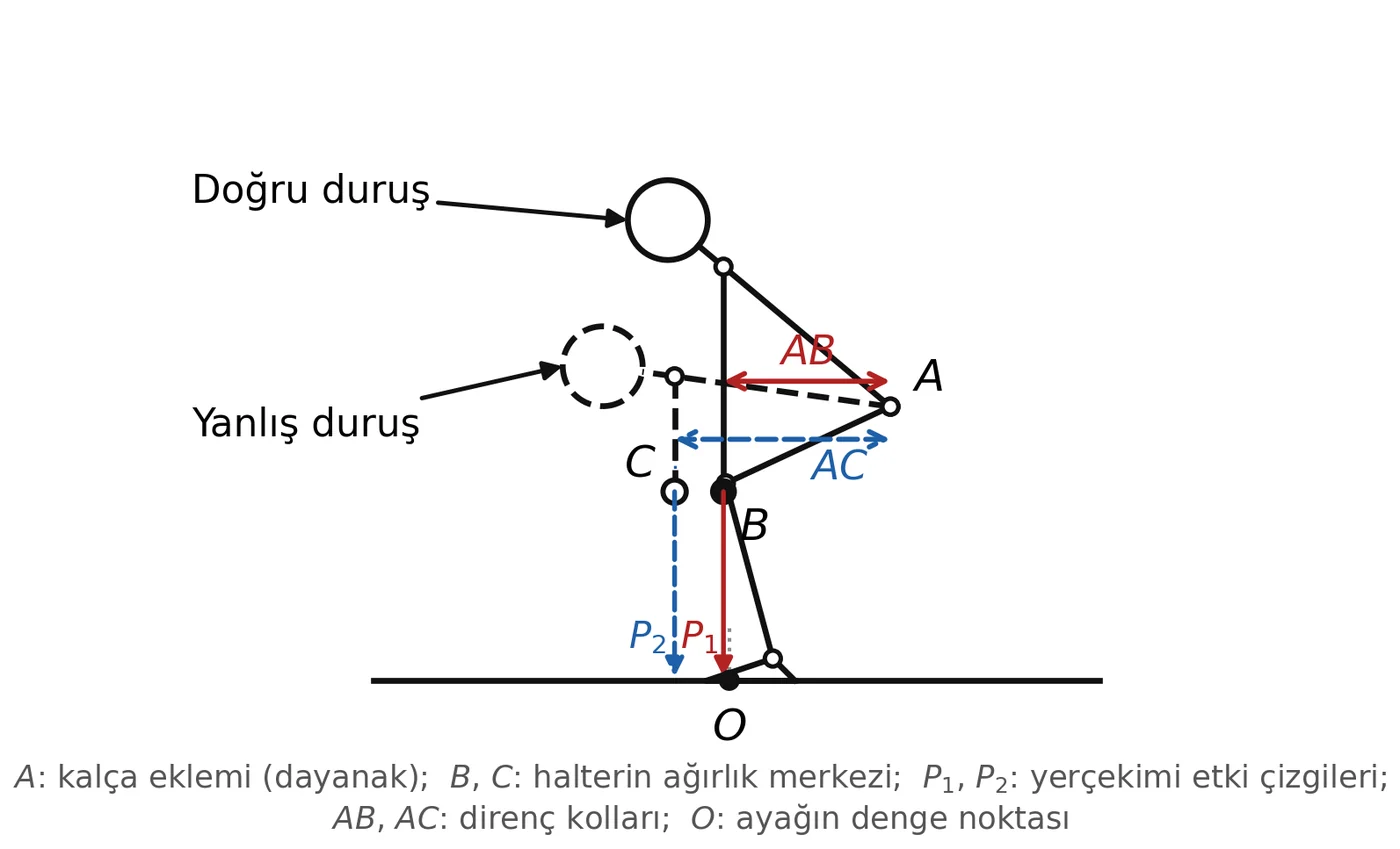
\(L_{1}\) kuvvet kolu, \(F_{1}\) vücuttan gelen kuvvet, \(L_{2}\) halter ile kalça ekleminin ekseni arasındaki mesafe (direnç kolu) ve \(F_{2}\) halterin aşağı doğru direnç kuvvetidir. Halter kaldırılırken kuvvet kolu \(L_{1}\) ve direnç \(F_{2}\) sabittir; dolayısıyla daha kısa bir direnç kolu \(L_{2}\), daha küçük bir kas kuvveti \(F_{1}\) anlamına gelir. \(L_{2}\) halter ile kalçalar arasındaki mesafe olduğundan, Şekil 2–12'de gösterildiği gibi halter vücuda yakınsa \(L_{2}\) kısaltılabilir ve sporcu daha az \(F_{1}\) uygulayabilir. \(O\) ayağın denge noktasıdır; \(P_{1}\) yerçekiminin etki çizgisidir ve doğru bir duruşta vücuda yakındır; halterin yerçekimi \(B\) kaldıracın direncidir; direnç noktası haltercinin elindedir ve kalçaların dayanak noktası \(A\)'dır. Direnç kolu, halterin ağırlık merkezi \(B\) ile kalça ekleminin dayanak noktası \(A\) arasındaki mesafedir. Yerçekiminin etki çizgisi vücuttan uzak olduğunda (\(C\) çizgisi gibi) yeni direnç kolu \(AC\), özgün \(AB\)'den daha uzundur ve kaldıraç denklemine göre aynı ağırlığı kaldırmak için daha fazla kas kuvveti gerekir. Ayrıca bu durumda yerçekiminin etki çizgisinin \(P_{2}\) olduğu ve bunun daha uzun olduğu görülebilir. Dolayısıyla doğru duruşla barı vücuda yakın tutarak enerji korunabilir.
Hızlı
"Hızlı" terimi, halterin yükselme hızının hızlı olması gerektiği anlamına gelir. Sporcu halteri büyük bir güçle çekmeli ve ekstansiyondan sonra halterin kendi başına hızla yukarı hareket etmeye devam edebilmesini sağlamalıdır (eylemsizlik kuvveti olarak bilinir). Öte yandan bu ilke, sporcunun halterin eylemsizlik kuvvetini optimize edecek biçimde vücudunu açması ve böylece halteri yakalamak için hızla çömelebilmesi anlamına da gelir. "Hızlı" teknik ilkesinin birkaç avantajı vardır. Birincisi, hızlı olmak daha büyük kuvvet ve güç üretmeye elverişlidir. Newton'un ikinci yasasına göre:
\(F\) sporcunun halteri hareket ettirmek ve ivmelendirmek için ürettiği kuvvet miktarı, \(m\) halterin kütlesi ve \(a\) halterin ivmesidir. Formül, halterin kütlesi sabitken sporcunun hareketini hızlandırmasının daha büyük kuvvet ürettiğini ve halteri ivmelendirdiğini gösterir. Hareketi hızlandırmak için sporcu kaslarını daha hızlı kasmalıdır. Pek çok yeni başlayan bu kavramı yanlış yorumlar ve barı yerden yalnızca kuvvetle çekerek pozisyonunu kaybeder. Bunun yerine sporcu, "yakın" ilkesini karşılayan bir hızı korurken halteri yerden olabildiğince düzgün biçimde itmelidir. Sporcu ekstansiyon noktasına ulaştığında dengesini koruyarak olabildiğince hızlı açılmalı ve ardından kuvvetle çömelmelidir.
Hızlı olmanın bir başka avantajı, halterin daha fazla yükseklik kazanması ve bunun sporcunun ağırlığı daha çabuk yakalamasına yardımcı olmasıdır. Halter kaldırılırken sporcu, çömelme ve yakalamayı ancak halterin ağırlık merkezi vücudun ağırlık merkezinden daha yüksekteyken tamamlayabilir. Kinematik denkleme göre:
Burada \(d\) halterin yüksekliği1, \(a\) ivmesi ve \(t\) zamandır. Formül, halterin yükselme ivmesi ne kadar büyükse ulaşacağı yüksekliğin de o kadar fazla olacağını gösterir. Halterin bu daha büyük ivme ve yüksekliğe ulaşması için sporcular hızlı açılmalıdır. Bu ek yükseklik sporcuya çömelip halteri yakalamak için daha fazla zaman verir. Şu formüle göre:
\(t\) zaman, \(V\) hız ve \(g\) yerçekimi ivmesidir. Denklem, halter ekstansiyondan sonra ne kadar hızlı hareket ederse yükselmesinin o kadar uzun süreceğini gösterir. Bu daha uzun süre sporcunun çömelip halteri yakalamasına olanak tanır.
Alçak
"Alçak" teknik ilkesi, sporcunun dengesini ve gerginliğini korurken halteri mümkün olan en alçak pozisyonda yakalaması gerektiği anlamına gelir. Bu ilkeden tam olarak yararlanmak için sporcu 1) dengenin izin verdiği ölçüde kuvvetli açılmalı, 2) vücudunu hızla düşürmeli ve aktif olarak alçakta tutmalı ve 3) halterin yolu, dikey kuvvet en üst düzeye çıkarılırken mümkün olan en kısa yol olmalıdır. Bu teknik ilke şu denklemle tanımlanır:
\(W\) iş, \(F\) halterin yerçekimi kuvveti ve \(D\) yüksekliktir. Denklem, halterin kütlesi sabitken (yani \(F\) sabitken) sporcunun vücudu daha alçakta olduğunda halterin daha düşük bir yüksekliğe çıkmasının yeterli olduğunu ve bunun daha az iş anlamına geldiğini gösterir. Halterin yolunu kısaltmak için vücudu hızla düşürmek aktif bir harekettir ve koordinasyonu korumak için hızlı bir ekstansiyondan sonra gerçekleşmelidir.
Zamanlama
"Zamanlama" ilkesi, en büyük ve en yoğun kuvveti uygulamak ve çok belirgin bir hareket ritmi elde etmek için vücut bölümlerinin ve kasların doğru zamanda koordine edilmesini ifade eder. Kaldırış sırasında bazı kaslar gergin, bazıları gevşektir. Bazıları izotonik kasılma hâlindeyken bazıları izometrik, hatta eksantrik olarak kasılır. Yarışmalarda zamanlaması iyi olan sporcular, ağır yükler kaldırırken bile vücutları çok akıcı ve verimli hareket ediyor görünürken halteri hızla hareket ettirir. Ekstansiyon anından tamamlanmış yakalama pozisyonuna kadar ölçülen ritim çok kısadır. Diğer sporcular vücutlarını çok hızlı hareket ettirebilir; ancak halter yavaş hareket eder ve düşük bir yüksekliğe ulaşır. Bu durumda hareketin tamamı zor görünür ve ritim uzun ya da belirsizdir.
Sporcu yatay kuvvetleri eşit, eşzamanlı ya da zıt yönlerde uygulamazsa kuvvetini tam olarak kullanamaz; bu da daha yavaş bir ekstansiyon ve çömelmeyle sonuçlanır. Örneğin sporcu ekstansiyon sırasında bacaklarla yetersiz iterse üst gövde geriye yatabilir; bu da sporcu kuvveti aniden durduramadığı için kalçaların biraz erken ya da çok uzun süre açılmasına neden olur. Çömelme sırasında sporcu sınırlı esneklik ya da ekstansiyon sırasındaki dikey kuvvet eksikliği nedeniyle yalnızca dizlerini bükerse barı omuzlarla yukarı itmeye güvenmek zorunda kalır; bu da yavaş bir sürükleme hareketi gibi görünür. Bu yetersiz hareket sporcunun maksimal kuvvetini azaltır, maksimumun altında bir yükselme hızı ve belirsiz bir ritim üretir. Dolayısıyla maksimum güç, ekstansiyon, çömelme ve destek sırasında 3 yerçekimi ilkesinin uygulanmasından gelir.
Dengeli
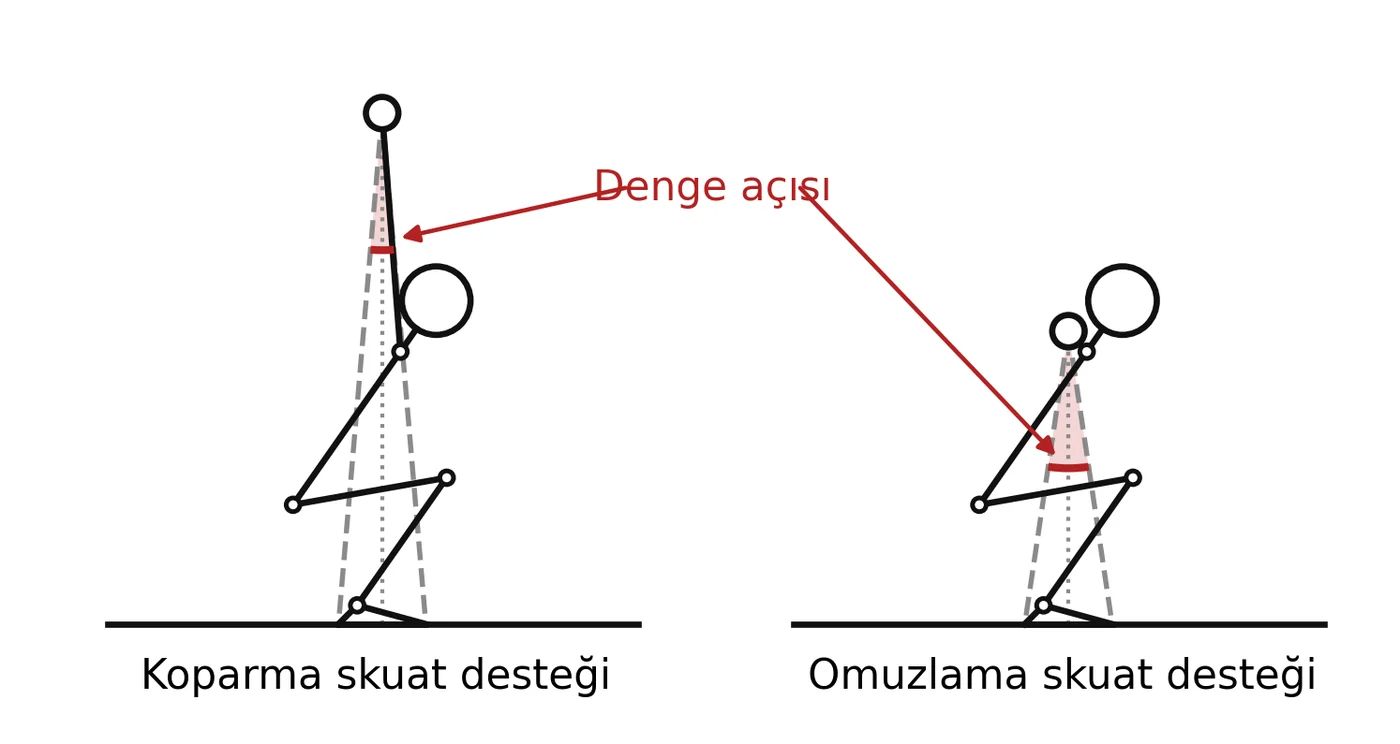
"Dengeli" teknik ilkesi, yakalamanın mümkün olan en kararlı pozisyonda yapılması gerektiği anlamına gelir. Bu ilkeyi tam olarak uygulamak için sporcu birkaç hedefi gerçekleştirmelidir; aksi hâlde sakatlanma ya da denemeyi kaçırma riskiyle karşı karşıya kalır. Birincisi, sporcu kararlılık açısını artırmalıdır; bu açı, ayakların kenarlarından çıkan ve destek yüzeyinin merkezinden geçerek sabitlenmiş halterin yüksekliğine kadar uzanan dikey çizgide birleşen doğruların oluşturduğu açıdır (bkz. Şekil 2–13). Kararlılık açısı ne kadar büyükse hareket o kadar kararlıdır ve tersi de geçerlidir. Sporcunun ayak uzunluğu sabit olduğundan oluşturdukları destek yüzeyi sınırlıdır; bu nedenle sporcu kararlılık açısını artırmak için vücudunu olabildiğince alçakta tutmalıdır.
Kararlı bir yakalama sağlamak için sporcu birkaç gerekliliği yerine getirmelidir. Birincisi, sporcu halteri doğru nokta üzerinde dengelemelidir. Koparma, omuzlama ve çömelerek itişte halter ayak ortası üzerinde dengelenmelidir. Makas itişte halter gövdeyle aynı hizada olmalı ve makasın oluşturduğu yüzeyin ortası üzerinde dengelenmelidir (bkz. Şekil 2–9). Halterin izdüşüm noktası doğru değilse ve ağırlık ağırsa, yatay kuvvetler halteri denge noktasından uzaklaştırdığı için ayak büyüklüğünden bağımsız olarak kararlı destek sağlamak daha zor hâle gelir.
İkinci gereklilik, sporcunun desteğinin kesin olmasıdır. Kasların ve eklemlerin tüm bölümleri gevşeme durumundan destek durumuna hızla geçmelidir. Aksi hâlde koparma, omuzlama ya da çömelerek itiş sırasında sırt yuvarlanabilir, halter baş üstündeyken kollar bükülebilir ya da omuzlama sırasında dirsekler düşebilir. Son gereklilik, sporcunun halterin aşağı doğru kat ettiği mesafeyi kısaltmasıdır ("alçak" ilkesini yerine getirmesidir). Halterin kat ettiği mesafe ne kadar büyükse aşağı doğru momentumu da o kadar büyük olur; bu da durdurmak ve desteklemek için daha fazla enerji gerektirir.
Sonuç
Kuvvetleri "eşzamanlı", "eşit büyüklükte" ve "zıt yönlerde" uygulamak, halter tekniğini çözümlemenin temelini oluşturan 3 temel yerçekimi ilkesidir. Eklemler aynı anda etki ederek birbirini dengelemedikçe, öne ve geriye doğru kuvvetlerini eşitlemedikçe ve her biri kendi yönünde kuvvet uygulamadıkça sporcu toplam ağırlık merkezini en düz yol boyunca dikey olarak hareket ettiremez. Bu yerçekimi ilkeleri, halter tekniğini öğretmek için etkili bir çerçeve sunan Çin halter felsefesi 5 Sözcük'ün temelidir. 5 Sözcük arasında "yakın" temeldir; "hızlı" anahtardır; "alçak" önemli bir araçtır; "zamanlama" optimum koşuldur ve "dengeli" güvenceli sonucu verir. Vücut yapısındaki farklılıklar kendine özgü özelliklere yol açabilir; ancak halterin kaldıraç kuramına dayanan bir tüm vücut hareketi olması, bu farklılıkların küçük kalmasını sağlar.
Dipnotlar
- Teknik olarak \(d\) bir cismin yer değiştirmesini ifade eder; ancak halter bağlamında denklem, çekiş sırasındaki yer değiştirme miktarını, yani yüksekliği tanımlar. ↩